
Control PID de temperatura de horno
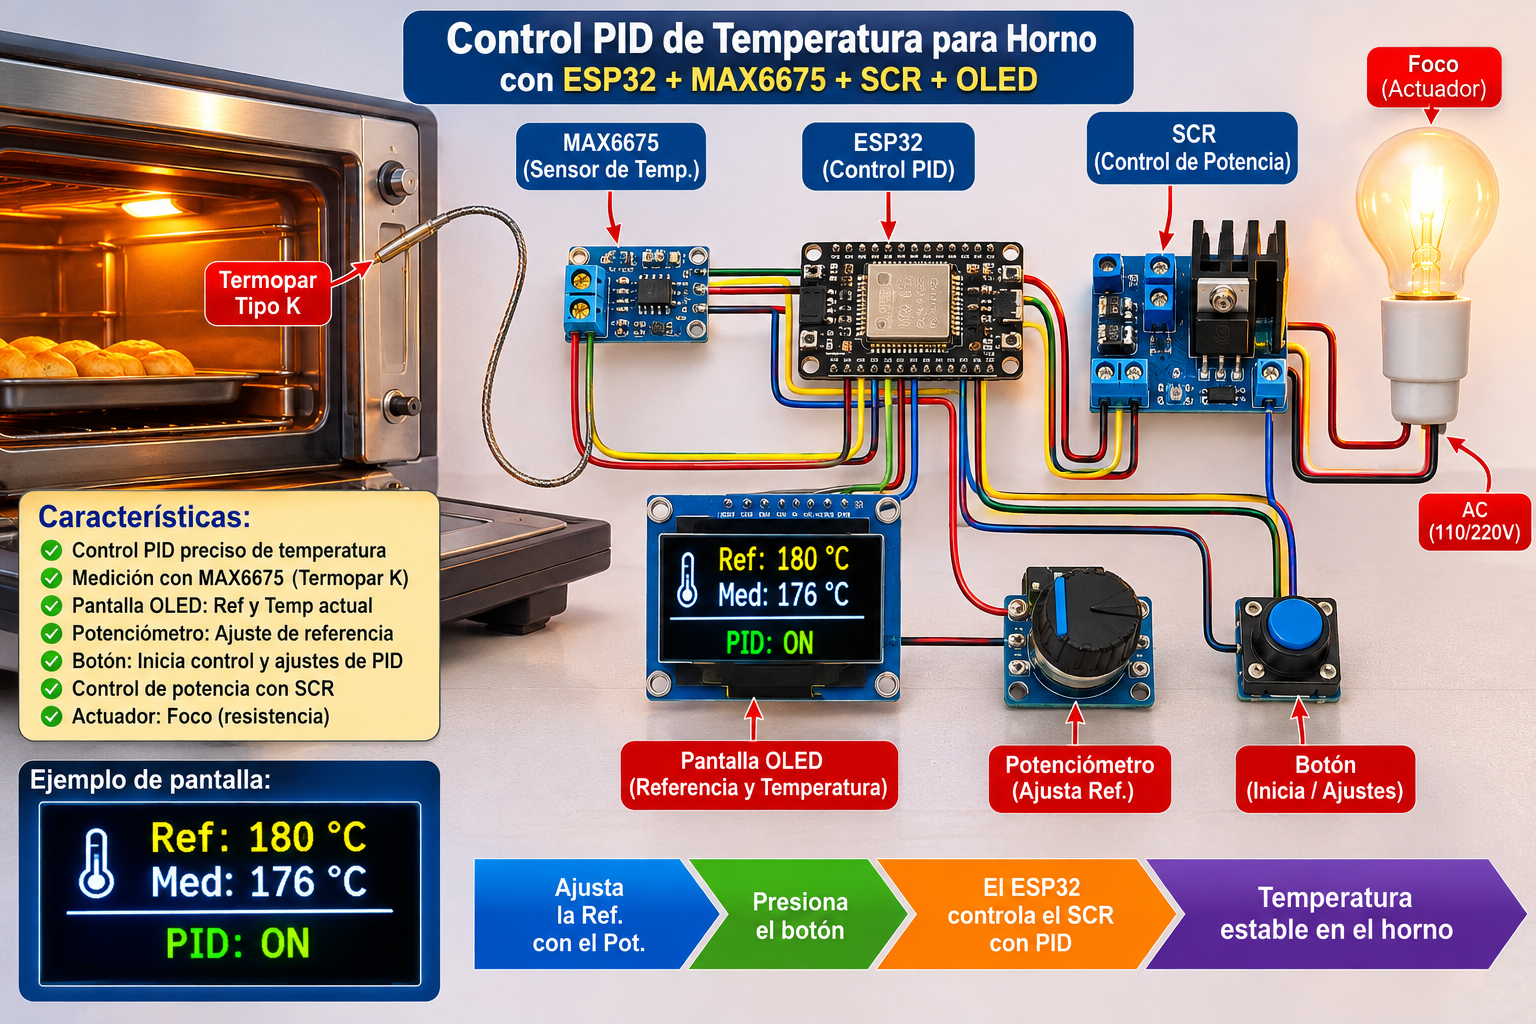
Sistema de Control PID de Temperatura para Horno utilizando ESP32, MAX6675 y SCR
1. Descripción general del proyecto
El proyecto consiste en el diseño e implementación de un sistema de control automático de temperatura para un horno eléctrico, utilizando un microcontrolador ESP32 como unidad principal de procesamiento, un sensor de temperatura tipo K con módulo MAX6675 para la adquisición de datos, una pantalla OLED para la visualización de variables y un dispositivo SCR para regular la potencia suministrada al elemento calefactor.
El sistema implementa un controlador PID digital programado mediante ecuación en diferencias, permitiendo regular la temperatura del horno de acuerdo con una referencia establecida por el usuario.
La interfaz de operación incorpora un potenciómetro para modificar la temperatura de referencia y un pulsador que permite iniciar el control automático y acceder al menú de configuración de las ganancias del controlador PID: proporcional (Kp), integral (Ki) y derivativa (Kd).
Como elemento actuador para la demostración experimental se utiliza un foco incandescente, cuya potencia se regula mediante la etapa de control SCR.
El objetivo es desarrollar una plataforma didáctica y experimental que permita comprender los principios del control automático de temperatura, la adquisición de señales, el procesamiento digital y la regulación de potencia en sistemas térmicos.
2. Objetivo general
Diseñar e implementar un sistema de control automático de temperatura basado en un controlador PID digital, utilizando un ESP32, un sensor MAX6675 y una etapa de potencia SCR, con interfaz de usuario mediante pantalla OLED, potenciómetro y pulsador.
El controlador deberá mantener la temperatura medida lo más cercana posible a la referencia establecida, compensando las variaciones térmicas mediante el ajuste de la potencia aplicada al actuador.
3. Objetivos específicos
- Implementar la adquisición de temperatura mediante un termopar tipo K y el módulo MAX6675.
- Utilizar el ESP32 para ejecutar el algoritmo de control PID digital.
- Programar el controlador PID mediante una ecuación en diferencias.
- Implementar una etapa de regulación de potencia mediante SCR.
- Visualizar la temperatura de referencia y la temperatura medida en una pantalla OLED.
- Permitir el ajuste de la temperatura de referencia mediante un potenciómetro.
- Incorporar un pulsador para iniciar, detener y configurar el sistema.
- Permitir la modificación de las ganancias Kp, Ki y Kd desde la interfaz.
- Evaluar el comportamiento dinámico y la respuesta del sistema ante cambios en la referencia.
4. Arquitectura general del sistema
El sistema está integrado por cinco bloques principales:
4.1. Sistema de adquisición de temperatura
La medición de temperatura se realiza mediante un termopar tipo K conectado al módulo MAX6675.
Este módulo acondiciona la señal del termopar y realiza la conversión correspondiente para obtener una lectura digital de temperatura.
El MAX6675 se comunica con el ESP32 mediante una interfaz SPI, proporcionando la temperatura medida que será utilizada como variable de retroalimentación del controlador.
4.2. Unidad de procesamiento ESP32
El ESP32 constituye la unidad central de procesamiento.
Sus principales funciones son:
- Leer periódicamente la temperatura del MAX6675.
- Obtener la referencia establecida por el usuario.
- Calcular el error entre la referencia y la temperatura medida.
- Ejecutar el algoritmo PID digital mediante ecuación en diferencias.
- Calcular la señal de control.
- Generar la señal de disparo para la etapa SCR.
- Actualizar la información mostrada en la pantalla OLED.
- Administrar los modos de operación y configuración.
4.3. Interfaz de usuario
La interfaz está compuesta por una pantalla OLED de 0.96 pulgadas, un potenciómetro de 10 kΩ y un pulsador.
La pantalla permitirá visualizar:
- Temperatura de referencia (REF).
- Temperatura medida (MED).
- Error de temperatura.
- Porcentaje de salida del controlador.
- Estado de funcionamiento del sistema.
- Ganancias del controlador PID durante la configuración.
El potenciómetro permitirá modificar la temperatura de referencia de manera sencilla.
El pulsador permitirá iniciar el control automático y acceder al menú de configuración de las ganancias PID.
4.4. Etapa de potencia SCR
La etapa SCR permite regular la potencia eléctrica suministrada al actuador.
La señal calculada por el controlador PID se transforma en una acción de control sobre la etapa de potencia, permitiendo aumentar o disminuir la energía entregada al elemento calefactor.
Para regulación de potencia en corriente alterna mediante control de fase, se requiere un circuito de detección de cruce por cero y una etapa de disparo apropiada, con aislamiento eléctrico.
La implementación deberá considerar el tipo de carga y las características eléctricas del dispositivo de potencia.
4.5. Elemento actuador
Para las pruebas experimentales se utiliza un foco incandescente como elemento calefactor.
La potencia suministrada al foco modifica la energía térmica dentro del espacio de prueba, permitiendo evaluar el comportamiento del controlador PID.
En una implementación posterior, el foco puede sustituirse por una resistencia calefactora diseñada para hornos.
5. Estrategia de control PID digital mediante ecuación en diferencias
Una de las características principales del proyecto es la implementación del controlador PID en tiempo discreto.
A diferencia de un controlador PID analógico o de una implementación basada directamente en una función continua, el ESP32 ejecutará el algoritmo mediante operaciones matemáticas discretas en intervalos de muestreo definidos.
El controlador utiliza tres acciones fundamentales:
Acción proporcional (P):
Actúa en función del error actual entre la temperatura de referencia y la temperatura medida. Permite responder ante desviaciones térmicas.
Acción integral (I):
Acumula el error a través del tiempo, permitiendo reducir el error en estado estacionario.
Acción derivativa (D):
Considera la variación del error respecto al tiempo, proporcionando una acción anticipativa que contribuye a mejorar la respuesta transitoria.
5.1. Cálculo del error
El error del sistema se define mediante:
e(k) = Tref(k) – Tmed(k)
Donde:
- e(k): error en el instante discreto actual.
- Tref(k): temperatura de referencia.
- Tmed(k): temperatura medida.
- k: índice de muestreo.
5.2. Ecuación en diferencias del controlador PID
Para la implementación digital se utilizará la forma incremental del controlador PID:
u(k) = u(k-1) + Δu(k)
Donde el incremento de la señal de control se calcula mediante:
Δu(k) = Kp[e(k)-e(k-1)] + Ki·Ts·e(k) + (Kd/Ts)[e(k)-2e(k-1)+e(k-2)]
Donde:
- u(k): señal de control actual.
- u(k-1): señal de control anterior.
- Kp: ganancia proporcional.
- Ki: ganancia integral.
- Kd: ganancia derivativa.
- Ts: periodo de muestreo.
- e(k): error actual.
- e(k-1): error anterior.
- e(k-2): error de dos muestras anteriores.
Esta formulación permite implementar el controlador mediante operaciones aritméticas y almacenamiento de las variables de los instantes anteriores.
La salida del controlador se limitará al intervalo de 0 a 100 %, representando la potencia solicitada al actuador.
También se deberán implementar medidas de protección contra saturación y acumulación excesiva de la acción integral (anti-windup).
Para evitar variaciones bruscas, se recomienda incorporar filtrado en la acción derivativa.
5.3. Conversión de la señal de control a potencia
La salida PID representa una demanda de potencia entre 0 y 100 %.
Esta señal será procesada por una etapa de control de potencia compatible con el SCR.
En caso de utilizar control de fase, el porcentaje de potencia solicitado se traducirá en un ángulo de disparo sincronizado con la red eléctrica.
Es importante considerar que la relación entre ángulo de disparo y potencia entregada no es lineal, por lo que deberá realizarse una conversión adecuada.
6. Modos de funcionamiento
El sistema contará con dos modos principales de operación.
Modo 1. Control automático de temperatura
Al encender el equipo, la pantalla OLED mostrará la temperatura medida y la referencia seleccionada.
El usuario podrá ajustar la temperatura deseada mediante el potenciómetro.
Una vez presionado el botón de inicio, el ESP32 activará el controlador PID y comenzará a regular la potencia del actuador.
Durante el funcionamiento se visualizarán:
- Temperatura de referencia.
- Temperatura actual.
- Error de control.
- Salida PID en porcentaje.
- Estado del controlador.
El algoritmo actualizará continuamente la señal de control para mantener la temperatura cercana al valor deseado.
Modo 2. Configuración de ganancias PID
Al ingresar al menú de configuración mediante el pulsador, el usuario podrá modificar las ganancias del controlador.
Los parámetros disponibles serán:
- Kp: ganancia proporcional.
- Ki: ganancia integral.
- Kd: ganancia derivativa.
El potenciómetro permitirá modificar el valor del parámetro seleccionado y el pulsador permitirá cambiar entre parámetros y confirmar los ajustes.
Las ganancias configuradas podrán almacenarse en la memoria no volátil del ESP32 para conservarlas después de reiniciar el equipo.
7. Materiales y componentes electrónicos
| Cantidad | Componente | Descripción |
|---|---|---|
| 1 | ESP32 DevKit V1 | Unidad de procesamiento |
| 1 | MAX6675 | Convertidor para termopar tipo K |
| 1 | Termopar tipo K | Sensor de temperatura |
| 1 | OLED 0.96″ | Pantalla de visualización I2C |
| 1 | Potenciómetro 10 kΩ | Ajuste de referencia y parámetros |
| 1 | Pulsador | Inicio y configuración |
| 1 | Módulo SCR | Regulación de potencia |
| 1 | Foco incandescente | Actuador térmico experimental |
| 1 | Portalámparas cerámico | Soporte del foco |
| 1 | Fuente de alimentación | Alimentación de electrónica |
| 1 | Fusible y portafusible | Protección eléctrica |
| 1 | Interruptor | Encendido general |
| 1 | Caja de montaje | Protección del sistema |
| 1 | PCB | Integración electrónica |
8. Diagrama de funcionamiento del sistema
El funcionamiento general sigue la siguiente secuencia:
- El usuario establece la temperatura de referencia mediante el potenciómetro.
- El pulsador permite iniciar el control automático.
- El termopar mide la temperatura del horno.
- El MAX6675 convierte la medición en una señal digital.
- El ESP32 compara la temperatura medida con la referencia.
- El controlador PID calcula la señal de control mediante la ecuación en diferencias.
- La etapa SCR regula la potencia entregada al actuador.
- El sistema vuelve a medir la temperatura y repite el proceso.
- La pantalla OLED actualiza continuamente las variables del sistema.
Este proceso constituye un sistema de control en lazo cerrado con retroalimentación de temperatura.
9. Variables de instrumentación y control
| Variable | Símbolo | Unidad |
|---|---|---|
| Temperatura de referencia | Tref | °C |
| Temperatura medida | Tmed | °C |
| Error | e(k) | °C |
| Ganancia proporcional | Kp | Adimensional |
| Ganancia integral | Ki | 1/s |
| Ganancia derivativa | Kd | s |
| Periodo de muestreo | Ts | s |
| Señal de control | u(k) | % |
| Potencia del actuador | P | W |
10. Pruebas y evaluación experimental
Para evaluar el funcionamiento del sistema se realizarán diferentes pruebas de control.
Prueba 1. Respuesta ante un cambio de referencia
Se establecerá una temperatura inicial y posteriormente se modificará la referencia para observar el comportamiento del sistema.
Prueba 2. Ajuste de ganancias PID
Se modificarán los parámetros Kp, Ki y Kd para estudiar su influencia en la respuesta térmica.
Prueba 3. Tiempo de establecimiento
Se medirá el tiempo necesario para que la temperatura alcance y permanezca dentro de una banda de tolerancia alrededor de la referencia.
Prueba 4. Sobreimpulso
Se evaluará si la temperatura supera el valor establecido durante el proceso de calentamiento.
Prueba 5. Error en estado estacionario
Se analizará la diferencia entre la temperatura de referencia y la temperatura medida después de alcanzar la estabilidad.
Prueba 6. Comportamiento ante perturbaciones
Se estudiará la respuesta del sistema ante cambios en las condiciones térmicas, como pérdidas de calor o apertura de la cámara.
11. Aplicaciones del proyecto
El sistema puede utilizarse como plataforma experimental para:
- Control de temperatura de hornos eléctricos.
- Laboratorios de control automático.
- Prácticas de instrumentación electrónica.
- Experimentación con controladores PID digitales.
- Estudio de sistemas térmicos.
- Implementación de algoritmos de control en microcontroladores.
- Desarrollo de sistemas de regulación de potencia.
12. Conclusiones
El desarrollo de este proyecto permite integrar diferentes disciplinas de la ingeniería electrónica y de control, como instrumentación, adquisición de datos, procesamiento digital, electrónica de potencia y sistemas de control en lazo cerrado.
La utilización del ESP32 proporciona una plataforma flexible para implementar un controlador PID digital mediante ecuación en diferencias, mientras que el MAX6675 permite obtener mediciones de temperatura y el SCR proporciona el mecanismo necesario para regular la energía entregada al actuador.
La interfaz OLED, el potenciómetro y el pulsador facilitan la interacción con el sistema y permiten modificar tanto la referencia como las ganancias del controlador sin necesidad de modificar la programación.
Finalmente, el proyecto constituye una herramienta didáctica para estudiar el comportamiento de un sistema térmico real y experimentar con diferentes estrategias de sintonización PID.
13. Consideraciones de seguridad
Debido a que el sistema trabaja con corriente alterna y elementos calefactores, se deberá incorporar aislamiento galvánico entre la electrónica de control y la etapa de potencia.
Se recomienda utilizar fusibles, puesta a tierra, protecciones contra sobretemperatura y un interruptor de emergencia.
El sistema deberá contar con un limitador térmico independiente del ESP32, capaz de interrumpir la alimentación del calefactor ante una condición de temperatura peligrosa.
Las pruebas iniciales deberán realizarse con cargas de baja potencia y bajo supervisión técnica. La instalación de potencia deberá permanecer protegida dentro de una envolvente adecuada.
Nota de diseño: el foco incandescente se utiliza como actuador experimental. Para una aplicación real en un horno se deberá seleccionar una resistencia calefactora apropiada y dimensionar correctamente la etapa SCR.